






TL;DR(30秒看懂全文):无人机航测的钱主要花在"飞"还是"算"?答案是算。航线规划(飞控)已成标配,真正拉开差距的是数据处理算法——SfM 稀疏重建、MVS 密集匹配、DSM/正射镶嵌、三维网格纹理化。本文拆解 Pix4D、Altizure、Skycatch、DroneDeploy、Datumate、Site Scan、Mesh 七款软件每个功能模块的核心算法与计算瓶颈,给出应用场景 ↔ UltraLAB 工作站选型矩阵、软件工具清单、大模型/深度学习本地部署方案与 7 条硬件配置 FAQ,帮测绘、矿业、农业、工程、电力巡检的专业团队一次配到位。
目录
- 一、航测软件的底层逻辑:算得快 vs 算得准
- 二、7款主流航测软件应用分析
- 三、核心算法与计算特点逐项拆解
- 四、应用场景 ↔ UltraLAB 硬件配置怎么选
- 五、无人机航测软件工具清单
- 六、深度学习 / AI 航测的本地部署方案
- 七、常见问题硬件配置分析(FAQ)
一、航测软件的底层逻辑:算得快 vs 算得准
无人机航测软件通常由两条链路组成:数据采集(航线规划、自动飞行) 和 数据处理(建模、量测、出图)。前者是"飞控",已是各家标配;后者才是差异化与算力消耗的核心。处理链路可抽象为一条算法流水线:
图1 摄影测量数据处理的典型算法流水线,每一步的算力瓶颈各不相同
| 处理阶段 | 核心算法 | 主要算力瓶颈 | 一句话结论 |
|---|---|---|---|
| 空中三角测量(空三/SfM) | SIFT/SURF 特征提取与匹配 + 增量式光束法平差(Bundle Adjustment) | CPU 多核 + 内存 | 核数决定速度,内存决定能跑多大项目 |
| 密集点云(MVS) | 半全局匹配 SGM / 多视图立体密集匹配 | GPU + 显存 | 上 CUDA 显卡,密集匹配可提速数倍 |
| DSM / DEM | 点云滤波 + TIN/格网插值 | 内存 + 磁盘IO | 大区域吃内存与 SSD 吞吐 |
| 正射影像镶嵌 | 正射纠正(Ray-casting)+ 拼缝优化 | 内存 + 磁盘IO | 影像越多越吃内存与并行核 |
| 三维网格 + 纹理 | 泊松表面重建 / Delaunay + 纹理图集 | 显存 + GPU | 高模、城市级建模显存是命门 |
| 土方量 / 等高线 | TIN 构建 + 体积差分(Cut/Fill) | CPU 单核为主 | 主频高比堆核更划算 |
| 植被指数 / AI 识别 | NDVI/VARI 计算、深度学习分割 | GPU + 显存 | 多光谱与深度学习必须 GPU |
选型底层口诀:空三看核数,密集匹配看显卡,出图看内存,大项目看内存上限 + SSD,AI/点云看显存。
二、7款主流航测软件应用分析
2.1 Pix4D(Pix4Dmapper / capture / cloud)
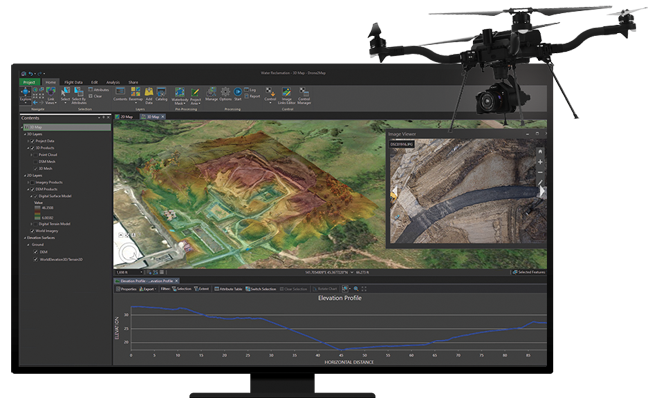
源自 EPFL 计算机视觉实验室,是典型的"采集 + 桌面处理 + 云端"三段式商业套件。桌面端 Pix4Dmapper 是核心收入模块,可对图像做体积计算、等高线、三维点云、DSM、正射镶嵌与三维纹理模型。算法成熟、精度稳定,是工程测绘的主力;缺点是专业版年租价格较高。硬件敏感点:桌面端重负载,强依赖本地 CPU/内存/GPU。
2.2 Altizure
港科大孵化,主打"航拍照片一键转三维实景"。App/Web 端上传、服务器自动建模,Desktop 端离线查看测量标注。免费额度以 GigaPixel(GP)计。三维视觉效果好,适合展示型建模;专业用户需按量付费(Alticoin)。硬件敏感点:重负载在云端,本地机器压力小,但导出/下载大模型时吃本地内存与显卡。
2.3 Skycatch
旧金山数据采集 + 软件公司,业务覆盖建造、矿业、太阳能、农业,支持实时矿量追踪与矿石质量评估。App 负责航线规划采集,Dashboard 负责 Web 端处理。卖点是端到端数据服务,软件本身与 Pix4D/Altizure 差异化不大。硬件敏感点:云端处理为主。
2.4 DroneDeploy
旧金山融资标杆,用户覆盖 150+ 国家、测绘超 1000 万英亩。App + Web + App Market 生态是核心竞争点,可加载 WhiteClouds(3D打印)、EZRoof(屋顶)、Agremo(农业)等第三方云服务;支持 NDVI/VARI 农作物健康算法。更像一个云平台,航测只是其中一项云服务。硬件敏感点:云端为主;国内访问存在网速慢、地图老旧的本土化痛点。
2.5 Datumate(DatuFly / DatuSurvey / DatuSite)
以色列测绘软件,与大疆合作测绘套装,主打测绘级高精度。DatuSurvey 专业版可直接绘制线划图,输出 DXF 导入 CAD。建筑、基础设施、工程巡检首选,地形图、竣工、库存体积、道路桥梁铁塔、建筑外立面皆可。硬件敏感点:桌面端 DatuSurvey/DatuSite 建模吃 CPU + 内存 + 显卡。
2.6 Site Scan(原 3D Robotics)
主打企业服务市场,场地内自动化任务执行,数据存 3DR 云后转 Autodesk 云分析,支持精灵 4 Pro。与 Autodesk 生态打通是其价值点。硬件敏感点:云端 + Autodesk 生态处理。
2.7 Mesh
主打协同工作流:联动空中与地面设备,实时协同、共享图传、实时同步分析;内置各行业智能任务包(2D/3D 建模、电网巡检、工程监管)。多机协作、实时分析是亮点,但对网络稳定性与传输速度要求高。硬件敏感点:本地处理 + 多端同步,需稳定高带宽。
三、核心算法与计算特点逐项拆解
| 软件 | 主要功能模块 | 核心算法 | 计算特点 | 最敏感硬件 |
|---|---|---|---|---|
| Pix4Dmapper | 空三、DSM、正射、点云、体积 | 增量 SfM + BA;SGM 密集匹配 | 核数并行、内存上限决定项目规模 | CPU 多核 + 大内存 + GPU |
| Altizure | 云端一键实景三维 | SfM + MVS + 网格纹理(云端) | 云端并行,本地轻载 | 导出大模型吃显存/内存 |
| Skycatch | 采集 + Dashboard 分析 | 摄影测量 + 体积/质量评估 | 云端处理,实时矿量追踪 | 网络 + 云端算力 |
| DroneDeploy | 地图/3D + NDVI/VARI + 生态 | 摄影测量 + 植被指数 + DL 分割 | 云端为主,DL 推理需 GPU | GPU 显存(AI 模块) |
| Datumate | 测绘级建模、点云、线划图 | 高精度空三 + 密集匹配 + 线划矢量化 | 精度优先,吃 CPU/内存/显卡 | 大内存 + 专业显卡 |
| Site Scan | 自动任务 + Autodesk 分析 | 摄影测量 + 云分析(Autodesk 360) | 云端 + 生态处理 | 网络 + 生态算力 |
| Mesh | 多机协同、实时同步、任务包 | 协同图传 + 实时分析 + 2D/3D 建模 | 实时、高带宽、多端同步 | 网络 + CPU + GPU |
共性结论:所有软件的处理链路都落在 SfM→MVS→DSM/正射→网格纹理 这条流水线上,算力画像高度一致——空三吃核、密集匹配与 AI 吃显卡、出图与点云吃内存、整体吃 SSD 与内存上限。
四、应用场景 ↔ UltraLAB 硬件配置怎么选
图2 面向无人机航测建模的 UltraLAB 图形工作站选型逻辑| 应用场景 | 典型软件 | 计算画像 | 推荐 UltraLAB 档位 | 配置要点(参考) |
|---|---|---|---|---|
| 航线规划 / 外业采集 / 展示汇报 | Pix4Dcapture、Mesh app | 轻载 | GT450P(主流工作站) | 多核 i7/i9、32G 内存、入门专业卡、NVMe SSD |
| 工程测绘 / 中小项目建模出图 | Pix4Dmapper、DatuSurvey | 空三吃核、出图吃内存 | P660G(高性能单路 GPU 站) | 多核至强/i9、64–128G、RTX/RTX Ada 中端卡、NVMe |
| 矿业土方量 / 城市级实景三维 | Pix4D、Datumate、Mesh | 内存上限 + 显存双瓶颈 | GX668(双路旗舰工作站) | 双路至强、192G+ 内存、大显存专业卡、企业级 NVMe RAID |
| 农业 NDVI / AI 作物识别 | DroneDeploy(本地)、Pix4Dfields | 深度学习吃显存 | P660G / GX668 | 大显存 GPU(≥16G VRAM)、充足内存、高吞吐 SSD |
| 电力巡检 / 多机协同实时分析 | Mesh | 高带宽 + 实时 CPU/GPU | GX668 + 高速网络 | 双路 + 万兆网口 + GPU + 大内存 |
| 移动外业 / 现场出图(机架或移动) | 现场建模、交付 | 便携 + 强算力 | PA450G / PE450G | 移动/机架强算力形态,GPU + 大内存 + 高速存储 |
选型三步法:① 看项目规模决定内存与核数(小项目 GT450P、城市级 GX668);② 看是否跑密集匹配/AI决定显卡与显存;③ 看数据体量决定 NVMe SSD 与内存上限。
五、无人机航测软件工具清单
| 类别 | 软件 / 工具 | 用途定位 |
|---|---|---|
| 商业航测建模 | Pix4Dmapper、Datumate DatuSurvey | 工程级测绘、出图、点云、体积 |
| 实景三维 | Altizure、Skycatch、Mesh | 三维实景模型、协同建模 |
| 云平台 + 生态 | DroneDeploy、Site Scan | 云端处理、App Market 生态、Autodesk 对接 |
| 飞控 / 航线规划 | DJI GS Pro、Litchi、Autopilot、Pix4Dcapture、Mesh app | 航线规划、自动飞行采集 |
| 农业分析 | Agremo(AgriSens)、NDVI/VARI 模块 | 作物健康、植被指数 |
| CAD / 矢量化 | Datumate DXF 导出 + AutoCAD | 线划图、工程竣工 |
| 后处理分析 | Autodesk(ReCap/360)、Pix4Dcloud | 数据分析、存储与展示 |
六、深度学习 / AI 航测的本地部署方案
无人机航测的 AI 场景主要包括多光谱植被指数(NDVI/VARI)、地物分割(违建/作物/隐患识别)、点云分类。这类模型以卷积/分割网络为主,显存是唯一硬约束。
表:常见 AI 任务显存估算(FP16/INT8,参考)
| 任务 | 模型规模 | 显存需求 | 推荐 UltraLAB |
|---|---|---|---|
| 2D 地物分割 / NDVI 后处理 | 轻量分割网络 | 8–12 GB | P660G |
| 高分影像目标检测 / 语义分割 | 中大型分割网络 | 16–24 GB | P660G / GX668 |
| 点云三维分割 / 实景语义化 | 三维网络 | 24 GB+ | GX668(大显存专业卡) |
部署要点:航测 AI 以"推理 + 微调"为主,优先堆显存与带宽,再配充足系统内存做数据加载;训练大规模分割模型选 GX668 双路 + 大显存卡。
七、常见问题硬件配置分析(FAQ)
Q1:无人机航测工作站 CPU 核数重要还是主频重要?
空三(SfM/BA)和密集匹配是高度并行的,**多核直接决定处理速度**;而体积计算、等高线、矢量化偏单线程,**主频影响体感**。工程测绘建议"多核 + 高主频"兼顾,旗舰双路机型可两者兼得。
Q2:航测建模需要独立显卡吗?
需要。MVS 密集匹配、DSM 生成、三维网格纹理化和 AI 识别都能被 CUDA/GPU 加速,**同价位显卡带来的处理提速往往大于继续加 CPU 核数**。纯航线规划可省,重建模必配。
Q3:内存多大才够做城市级实景三维?
内存上限决定"能跑多大的项目"。小区域 32–64G 起步;城市级、大区域实景建模建议 **128G 以上,旗舰机型上 192G+**,否则易在密集匹配和正射镶嵌阶段爆内存、被迫切片降精度。
Q4:Altizure/Skycatch/DroneDeploy 都在云端处理,还需要高配工作站吗?
云端能显著降低本地压力,轻量任务中端机即可。但只要涉及**大模型导出、离线查看标注、本地 AI 推理或数据回传后再处理**,本地仍需要充足内存与显存;且云端方案普遍存在国内网速与本土化短板,重资产项目建议本地化处理。
Q5:存储怎么选?机械盘行不行?
航测原始影像与点云体量巨大,处理链路对磁盘 IO 极其敏感,**系统/工程盘必须 NVMe SSD**,大容量原始数据可配企业级 HDD 或 RAID 做归档。机械盘做工作盘会严重拖慢空三与出图。
Q6:电力巡检 / 多机协同实时分析需要什么特殊配置?
Mesh 这类协同软件强调实时同步,需**稳定高带宽 + 万兆网口 + 充足 CPU/GPU**,保证多端图传与实时分析不掉帧,推荐旗舰双路机型并配企业级网络。
Q7:测绘级精度(Datumate 类)对硬件有特殊要求吗?
测绘级精度意味着更高的影像分辨率与空三约束,空三与密集匹配更吃内存和显卡。建议在高性能单路 / 双路机型上配专业显卡 + 大内存,保证精度与速度兼得,并把 DXF 线划成果顺畅导入 CAD。
免责声明:本文机型档位与配置区间为面向航测建模场景的通用选型参考,具体 SKU 规格以 UltraLAB 官方最新配置为准;软件功能与价格随版本更新可能变化。


