






摘要:HIL 用实时仿真计算机替代被控对象,以与真实传感器相同的速率和接口与控制器闭环,是汽车、航空航天与电力电子控制器验证的标准环节。本文解析 HIL 的确定性实时负载特征,澄清"实时目标机"与"开发工作站"两类硬件的不同选型逻辑。
适用读者:控制算法工程师、ECU/嵌入式验证团队、电力电子与机器人研发机构。
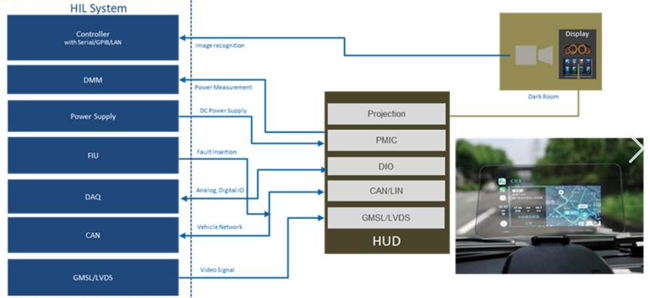
一、资料背景与核心观点
- 资料名称:MathWorks《Third-Party Products: Rapid Prototyping and Hardware-in-the-Loop Systems》。
- 原文链接:https://ww2.mathworks.cn/company/newsletters/articles/third-party-products-rapid-prototyping-and-hardware-in-the-loop-systems.html。
核心观点:HIL 系统通过在虚拟环境中运行被控对象模型来验证控制器,无需物理样机即可测试危险或极端工况。主流实时目标平台包括 Speedgoat(与 Simulink Real-Time 深度集成)、dSPACE SCALEXIO(模块化汽车 HIL)、OPAL-RT(电力系统方向)与 NI VeriStand 等;共同技术要求是确定性执行——被控对象模型必须在固定步长内(常见 1 kHz,电力电子与电机仿真可达数十 kHz 乃至 FPGA 级 MHz)完成计算,超时即闭环失真。
二、主要功能模块与核心算法
- 实时求解内核:定步长求解器(欧拉/龙格-库塔定步长),严禁变步长导致的不可预测计算时间。
- 模型降阶与实时化改造:将高保真被控对象模型简化为实时可执行形式(查表、线性化、FMU 导出)。
- I/O 与总线仿真:CAN/CAN FD、EtherCAT、LIN、FlexRay、AFDX 及模拟/数字 IO 的确定性收发。
- FPGA 级仿真:电力电子变换器、电机模型等高带宽环节下放 FPGA(如 Speedgoat/OPAL-RT 的 FPGA 模块),达到 MHz 级闭环。
- 测试自动化:Test Sequence/自动化脚本批量执行故障注入与工况矩阵。
三、计算特点与性能瓶颈
3.1 实时目标机:确定性优先于吞吐
- 关键指标是单步最坏执行时间(WCET)而非平均性能:高主频、少核数、关闭超线程与节能特性的 CPU 更利于确定性;大缓存有助于模型数据驻留。
- 抖动来源于操作系统调度、内存管理与外设中断,故实时目标机运行专用实时内核(Simulink Real-Time 等),而非通用桌面系统。
- I/O 延迟与总线负载是闭环带宽上限,FPGA IO 模块用于微秒级环节。
3.2 开发工作站:模型构建与批量仿真
- 模型搭建、代码生成(Simulink Coder)、离线 MIL/SIL 批量回归是 CPU 密集 + I/O 负载,受益于多核与高内存。
- 参数扫描与测试矩阵的离线批量仿真可充分并行,多核 CPU 直接转化为吞吐。
3.3 存储与扩展
- 测试数据(高采样率多通道记录)产生持续写入流,NVMe 数据盘与网络归档是刚需。
- PCIe/PXI 插槽数量决定可接入的 I/O 与 FPGA 模块规模,是 HIL 机柜/目标机的核心扩展指标。
四、典型应用场景
- 汽车 ECU HIL:动力/底盘/智驾控制器闭环测试,步长 1 ms 级,CAN 车载网络。
- 电力电子 C-HIL:变换器控制环 10—100 kHz,电磁暂态模型下放 FPGA。
- 机器人控制器 HIL:真实控制器 + 实时动力学仿真,暴露 SIL 无法发现的总线时序与驱动问题。
- 快速控制原型(RCP):算法直接部署到目标机验证实物控制效果。
五、UltraLAB 硬件配置建议
HIL 涉及两类设备,分别建议:
(A)开发/离线仿真工作站(UltraLAB 可覆盖)
| 档位 | CPU 选型思路 | 内存 | GPU 与显存 | 存储 | 适用场景 |
|---|---|---|---|---|---|
| 入门级 | 16 核高主频 | 64 GB | 主流显卡 8 GB(可视化) | 1 TB NVMe + 2 TB NVMe | 单控制器模型开发、MIL/SIL |
| 主流级 | 24—32 核 | 128 GB | 专业显卡 16 GB | 2 TB NVMe + 4 TB NVMe 数据盘 | 多模型并行代码生成、批量回归 |
| 高性能级 | 48—64 核 | 256 GB | 专业显卡 24 GB | 2 TB NVMe + 8 TB NVMe + 万兆归档 | 测试矩阵大规模参数扫描、多团队共享 |
(B)实时目标机(专用设备,选型要点)
- CPU 高主频、可锁定频率、关闭超线程;内存按模型规模 16—64 GB 通常足够。
- 按需配置 CAN/EtherCAT/模拟 IO 模块与 FPGA 模块;确认实时内核支持的目标机型号列表。
- UltraLAB 工作站适合作为开发侧平台;实时目标机建议选用 Speedgoat/dSPACE/OPAL-RT 等专用硬件,本文不构成对具体型号的推荐。
说明:HIL 的"实时性"由软件栈(实时内核+模型实时化)与专用 I/O 共同保证,通用高性能工作站不能替代实时目标机;反之实时目标机也不适合作为日常开发机。
六、软件清单
| 类别 | 软件 | 必需性 |
|---|---|---|
| 建模环境 | MATLAB/Simulink、Simulink Real-Time | 必需 |
| 代码生成 | Simulink Coder、Embedded Coder | 必需 |
| 模型库 | Simscape(电气/多体)、Powertrain/Vehicle Dynamics Blockset | 按需 |
| 测试管理 | Simulink Test、Requirements Toolbox | 可选 |
| 实时平台软件 | Speedgoat/dSPACE/OPAL-RT/NI VeriStand 配套环境 | 必需(随目标机) |
| 数据管理 | 测试数据记录与回放工具 | 可选 |
七、常见问题(FAQ)
Q1:普通高配工作站能直接当 HIL 实时目标机吗?
一般不能。通用操作系统的调度抖动使固定步长无法保证;除非模型步长宽松(毫秒级以上)且采用支持通用 PC 的实时内核方案,否则应使用专用实时目标机。
Q2:HIL 需要 GPU 吗?
被控对象实时模型通常不依赖 GPU;FPGA 承担高带宽环节。GPU 仅在开发侧用于基于学习的感知/控制模型训练,属开发工作站配置项。
Q3:模型算不进一个步长怎么办?
依次尝试:模型实时化改造(降阶、查表化)、增大步长(验证带宽允许时)、多核/多速率分解、高带宽环节下放 FPGA。硬件升级(更高主频 CPU)是最后手段且收益有限。
Q4:开发工作站的核数如何利用?
代码生成编译、SIL 批量回归与参数扫描均可多实例并行,32 核以上配置在测试矩阵场景下直接缩短回归周期。
八、总结与选型建议
HIL 选型的关键是区分两类硬件:开发工作站按"多核 + 大内存 + 快速存储"配置以加速建模与批量回归;实时目标机按"确定性 + I/O 能力"选择专用平台。UltraLAB 工作站承担开发侧角色,实时侧建议与 Speedgoat/dSPACE 等生态对接,并在采购前用目标被控对象模型做步长可行性评估。
边界声明:各实时平台的 I/O 模块、FPGA 资源与实时内核版本差异较大,具体闭环带宽以厂商规格与实测为准。
参考来源
- MathWorks. Third-Party Products: Rapid Prototyping and Hardware-in-the-Loop Systems. https://ww2.mathworks.cn/company/newsletters/articles/third-party-products-rapid-prototyping-and-hardware-in-the-loop-systems.html
上述所有配置,代表最新硬件架构,同时保证是最完美,最快,如有不符,可直接退货
欲咨询机器处理速度如何、技术咨询、索取详细技术方案,提供远程测试,请联系
UltraLAB图形工作站供货商:
西安坤隆计算机科技有限公司
国内知名高端定制图形工作站厂家
业务电话:400-705-6800
咨询微信号:100369800



