






导语:在自动驾驶从 L2+ 向 L3/L4 跃迁的关键窗口期,"测不完的场景"与"等不起的时间"成为行业最大痛点。实车测试不仅成本高昂,更无法覆盖暴雨、强光、鬼探头等危险边缘案例。VTD(Virtual Test Drive)作为全球应用最广泛的自动驾驶仿真测试平台,以"静态路网+动态场景+物理传感器+实时渲染"的模块化架构,在虚拟世界中 1:1 复现真实交通环境,支持从算法开发(SiL)到硬件在环(HiL)、驾驶员在环(DiL)乃至车辆在环(ViL)的全周期验证。本文将系统拆解 VTD 的核心模块、计算特征与行业应用,并给出与之精准匹配的 UltraLAB 定制工作站配置方案。
一、VTD 核心模块全景解析
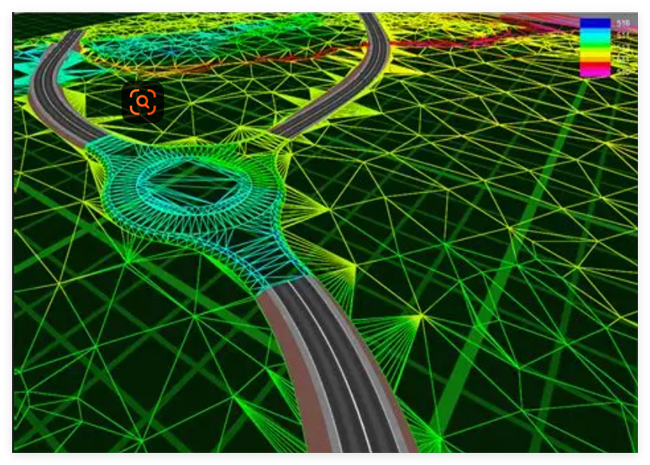
1. Road Designer(ROD)—— 交互式静态路网建模器
核心功能:
应用场景:
-
主机厂高精地图数据发布前的虚拟道路验证
-
复杂城市路口、高速公路、隧道、停车场等静态环境快速搭建
-
不同国家/地区交通标志、路面标线、植被风格的本地化场景库建设
2. Scenario Editor(SE)—— 动态场景配置中枢
核心功能:
-
支持路径定义、速度曲线、变道行为、交通流生成,以及"鬼探头"、"Cut-in"、"逆行"等边缘案例的精确编排。
应用场景:
-
AEB(自动紧急制动)在行人横穿场景下的触发阈值标定
-
ACC(自适应巡航)对 Cut-in 车辆的响应策略验证
-
自动驾驶算法在数万个边缘案例中的批量回归测试
3. Sensor Simulation —— 物理级多传感器仿真
核心功能:
应用场景:
-
多传感器融合算法(Camera + LiDAR + Radar)在雨雾天气下的鲁棒性测试
-
域控制器硬件在环(HiL)测试中的原始传感器数据注入
4. Image Generator —— 高精度实时视景渲染
核心功能:
-
模拟实时高质量的光影效果、路面反光、车身渲染、雨雪雾天气渲染、大灯光视觉效果。
应用场景:
-
端到端自动驾驶算法在虚拟环境中的闭环训练(数据闭环)
-
夜间、隧道、逆光等极端光照条件下的视觉算法验证
-
仿真画面直接用于产品宣传与功能演示
5. Traffic & Sound Simulation —— 交通流与声效模拟
核心功能:
-
模拟真实交通流行为,支持微观交通模型(跟车、换道、交织)与宏观交通需求。
应用场景:
-
智慧城市交通流优化与自动驾驶车辆混行测试
-
车内主动降噪(ANC)与警示音设计验证
-
港口、矿区等封闭场景的多车编队协同仿真
6. Simulation Control —— 仿真控制与测试管理
核心功能:
应用场景:
-
企业级自动化测试平台:VTD + CANoe + vTESTstudio 的 HiL 全链路测试
-
云端仿真农场: overnight 完成数万个边缘案例的批量回归
-
功能安全与预期功能安全(SOTIF)的系统性验证
7. Vehicle Dynamics —— 车辆动力学集成
核心功能:
-
内置高精度车辆动力学模型,支持转向、制动、悬架、动力系统仿真。
应用场景:
-
ESC(电子稳定控制)与 AEB 的协同验证
-
极限工况(麋鹿测试、冰面制动)下的自动驾驶稳定性评估
-
线控底盘(Steer-by-Wire、Brake-by-Wire)的硬件在环测试
二、行业应用场景全景
表格
| 行业 | 典型应用 | 核心模块组合 |
|---|---|---|
| 乘用车 | ADAS 功能验证(AEB/ACC/LKA)、泊车算法、高速/城市 NOA 仿真、传感器标定 | ROD + SE + Sensor Sim + Image Gen + HiL |
| 商用车 | 港口无人集卡多车编队、矿区自动驾驶、干线物流卡车编队 | ROD + SE + Traffic Sim + Sensor Sim + ViL |
| 智慧交通 | 车路协同(V2X)、信号灯优化、混合交通流评估、城市级数字孪生 | ROD + SE + Traffic Sim + Cloud Sim |
| 零部件 | 毫米波雷达、激光雷达、摄像头模组的功能验证与性能边界测试 | Sensor Sim + SE + HiL |
| 高校/科研 | 端到端自动驾驶算法训练、强化学习、多智能体协同 | ROD + SE + Image Gen + Cloud Sim |
三、VTD 计算特征与硬件瓶颈分析
1. 自动驾驶仿真的硬件"三重门"
表格
| 计算特征 | 硬件瓶颈 | 说明 |
|---|---|---|
| 实时视景渲染 | GPU 显存 + 算力 | 4K 多路摄像头同步渲染、雨雪粒子特效、全局光照对 GPU 显存和 FP32 算力要求极高。RTX 4090 在 UE 驱动环境中可维持 4K@60FPS,复杂城市场景需 500–800 TFLOPS。 |
| 物理传感器仿真 | GPU 加速 | LiDAR 光线追踪、Radar 多径计算、Camera CMOS/ISP 仿真均依赖 GPU 并行加速,显存容量决定同时仿真的传感器数量上限。 |
| 大规模场景 | CPU 多核 + 内存 | 城市级数字孪生、数千辆交通流并发对 CPU 多核调度与内存容量(128GB+)提出高要求。 |
| 云端并行 | 多卡 GPU + 高速网络 | 数百万案例的 overnight 回归测试需要多卡集群(A100/H100)与 InfiniBand/RDMA 低延迟网络。 |
| HiL 实时性 | CPU 高主频 | 硬件在环测试要求确定性低延迟,高主频 CPU 确保仿真步长与真实时间严格同步。 |
2. 系统与存储建议
-
操作系统:Linux(推荐,VTD 原生运行于 Linux,性能最佳)/ Windows(部分模块支持)
-
存储:NVMe SSD 是刚需。高精度场景库、传感器原始数据、图像数据集体积可达数十 TB,建议系统盘与数据盘分离,数据盘选用 4TB+ 企业级 NVMe,并配置 NAS 归档。
四、UltraLAB 定制工作站配置推荐
方案 A:工程师个人桌面级(算法开发/单场景/学术科研)
表格
| 组件 | 规格 | 说明 |
|---|---|---|
| CPU | Intel Core Ultra 9 265K (20核, 全核 5.3GHz) | 高主频确保实时渲染与物理引擎流畅 |
| 内存 | 64GB DDR5-6000 | 满足单场景与轻量传感器仿真 |
| GPU | RTX 4060 Ti 16GB | 16GB 显存可承载单路 Camera + 简化 LiDAR 仿真 |
| 存储 | 2TB NVMe Gen4 | 系统+项目资产 |
| 预估 | ~¥18,000–25,000 | |
| 适用 | 算法原型验证、ROS 节点开发、学术教学、简单场景搭建 |
方案 B:专业仿真工作站(多传感器/ADAS 验证/HiL 前开发)⭐ 推荐
表格
| 组件 | 规格 | 说明 |
|---|---|---|
| CPU | Intel Core Ultra 9 285K(压缩机超频,全核 5.6–5.8GHz+) 或 AMD Threadripper 7970X (32核, 全核 5.0GHz) | 285K 极致单核性能确保实时渲染帧率与 HiL 低延迟;7970X 适合多场景并行与交通流大规模仿真 |
| 内存 | 128GB DDR5-6000/6400 (四通道) | 承载多路传感器数据缓冲与复杂场景内存占用 |
| GPU | RTX 4090 24GB 或 RTX Pro 5000 48GB | 24GB 显存支持 4K 多路 Camera + LiDAR 并发;48GB 可承载更复杂的物理传感器模型 |
| 存储 | 2TB NVMe Gen5 (系统) + 4TB NVMe Gen4 (数据) | 高速读写大型场景库与传感器数据集 |
| 散热 | 双 360mm 水冷 + 压缩机 500W(超频方案) | 确保长时间实时仿真不降频 |
| 预估 | ~¥45,000–70,000 | |
| 适用 | ADAS 功能验证、多传感器融合算法开发、Camera/LiDAR 物理级仿真、DiL 台架前置开发 |
方案 C:企业级仿真中心(整车级/HiL/ViL/云端并行/7×24)
表格
| 组件 | 规格 | 说明 |
|---|---|---|
| CPU | AMD Threadripper PRO 7995WX (96C192T) 或 双路 AMD EPYC 9755 | 96 核以上支撑大规模交通流与云端并行任务调度 |
| 内存 | 256GB–512GB DDR5 ECC | 整车级数字孪生、多项目并发、海量场景库驻留 |
| GPU | RTX Pro 6000 96GB 或 A100 80GB | 96GB 显存支持超大规模多传感器并发;A100 适合云端训练与推理 |
| 存储 | 4TB NVMe Gen5 × 2 (RAID 0) + 8TB 企业级备份 + NAS 归档 | 高速阵列支持多用户并发 I/O,PB 级场景库 |
| 网络 | 10GbE / 25GbE / 100GbE InfiniBand | 与 HiL 实时机、数据服务器、云端集群高速互联 |
| 预估 | ~¥120,000–600,000(含 A100) | |
| 适用 | 主机厂 ADAS/AD 量产验证、L3/L4 级功能安全测试、ViL 车辆在环、云端百万案例回归 |
方案 D:超频极速版(实时渲染/边缘案例快速迭代)
表格
| 组件 | 规格 | 说明 |
|---|---|---|
| CPU | Intel Core Ultra 9 285K + 压缩机 500W 级水冷,全核 5.8GHz+ | UltraLAB 超频方案,实时渲染帧率提升 20–30%,物理引擎响应更灵敏 |
| 内存 | 128GB DDR5-6400 (低时序) | 高频率+低延迟,传感器数据流与场景对象调度带宽最大化 |
| GPU | RTX 4090 24GB × 2(NVLink) | 双卡 NVLink 扩展至 48GB 有效显存,支持 8K 多路输出 |
| 预估 | ~¥55,000–75,000 | |
| 适用 | 对实时性极度敏感的 DiL 驾驶员在环、极限工况边缘案例快速复现、感知算法实时闭环训练 |
五、结语
VTD 以"开放标准 + 模块化架构 + 物理级传感器仿真"的三重优势,成为自动驾驶行业从算法开发到量产验证的"数字孪生"基石。它让工程师在虚拟世界中安全地挑战暴雨、强光、鬼探头等极端场景,让主机厂在实车路试前即完成数十亿公里的虚拟验证,让传感器供应商在实验室里即可复现真实世界的物理特性。
而要让这一强大的自动驾驶仿真引擎发挥出最大效能,硬件配置必须与其"GPU 显存为王、CPU 高频为基、内存容量为盾、网络速度为翼"的异构计算基因精准匹配。UltraLAB 凭借在智能驾驶仿真领域的深度定制经验,以超频高频 CPU + 大容量四通道内存 + 企业级 NVMe 存储 + 大显存专业/数据中心级 GPU的极致组合,为 VTD 提供从个人桌面到企业级仿真农场的完整算力底座。无论是单场景的算法迭代,还是百万案例的云端回归,UltraLAB 都能让每一次虚拟测试都更快、更真、更安全。
如需获取针对您具体仿真规模与传感器配置的 UltraLAB 配置方案,欢迎访问 xasun.com 或联系我们的技术顾问,获取一对一的仿真加速方案。
UltraLAB图形工作站供货商:
西安坤隆计算机科技有限公司
国内知名高端定制图形工作站厂家
业务电话:400-705-6800
咨询微信号:100369800


